

取り組んでいる課題
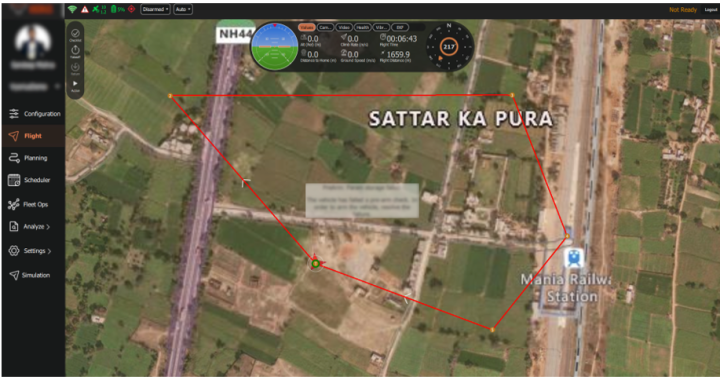
バッテリー駆動の自律型車両(空中・地上を問わず)における主な性能 制限は、バッテリーの最大放電率です。これにより、予期せぬ環境変動 (UEF)への対応時に性能が低下してしまいます。設計者はUEFについ てガウス分布を前提とすることが多いのですが、実際の変動はこれとは異な ります。リスク軽減のため、より裾の重いガウス分布を採用した結果、過度 に積極的な制御と大幅なエネルギー浪費を引き起こしています。例えばクア ッドコプターの飛行経路などの最適な軌道も、この積極的な設計により妥 協を強いられ、性能低下とエネルギー消費の増加を招いています。さらに、 最大放電率に対応するためには、より太い配線や強度の高いバッテリーケー ジなどの重い部品が必要となり、システムの積載重量が増加します。また、 最悪のケースを想定した設計では、ヒートシンクなどの追加の冷却構造が必 要となり、無駄な重量が加わり過剰設計で非効率なシステムとなってしま います。